
可远程做缝合手术 华为天才少年稚晖君更新!自制同步现实机械臂 (可远程做缝合手术吗)

稚晖君一更新,其他科技区UP主纷纷回到生活区。这算是年轻人对稚晖君的最高褒奖了!
国庆期间内,华为天才少年稚晖君送上一份大件:一人!一条龙!造了一只钢铁侠的机械臂!

据说这是他迄今为止的“业余项目”中最复杂的一个。连何同学都在评论区占据沙发:我好菜。

机械臂的名字也非常有趣——叫做Dummy,不仅致敬钢铁侠的机械臂笨笨,还是绑定到机械臂的末端上的 ,暗含稚晖君的小心思,实在是妙哇!
这次稚晖君的项目,操作系统和 AI 计算平台也分别都用上了华为鸿蒙和昇腾 Atlas 处理器,机身还是一抹靓丽的中国红。身在华为,心在中华,在弹幕大军感叹稚晖君软硬件通吃的超强专业能力和连做四个月的高效“肝”能力的同时,还对这位天才少年的人文素养竖起大拇哥!


版权文章,未经授权禁止转载。详情见 转载须知 。

本文地址: /article/6c7ff636004d3461a96f.html


百度指数,谷普下载

与图借助海量位置大数据,帮助实现物流智能分单,零售智能选址,企业网点管理,智能调度,线下营销拓客等场景,提供基于供应链的数智化地图SaaS服务.

LOL网址导航网是专业的上网导航网站,精心收录各类优质热门网站信息,同时提供天气、快递、违章等各种生活便民查询工具网址,为您提供安全便捷的上网导航服务,现已被众多网友设为上网主页,网址导航大全首选LOL网址导航.
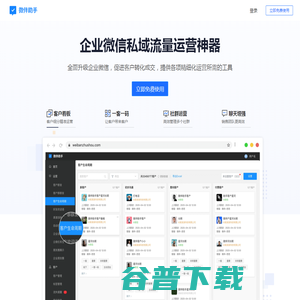
微伴助手是一家专业的企业微信SCRM,帮助开发企业微信高级功能,提供聊天提醒、渠道活码、会话存档等服务,搭建办公管理系统,无需下载即可实现在线营销。

齐信通博数字整合营销公司,为客户提供数字整合营销策略—社会化媒体营销—移动营销—网络平台建设等综合数字营销服务,以多年数字营销经验、独特营销模式,为客户在网络新时代获得高性价比的营销效果及行业前瞻性营销方式。
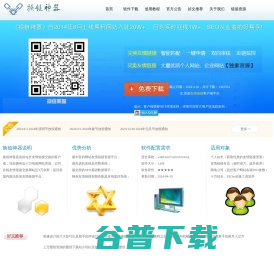
换链神器是一款专门针对站长、SEOer开发的友情链接交换、购买交易平台,集友情链接交换、买卖、监控于一体的站长平台;目前友情链接平台入驻超过【20W+】网站,日均在线友情链接交换网站近3万余家;解决了站长友情链接交换过程中资源对接不集中,不及时的问题,大大提升了友情链接交换工作效率。

【厂家电话:139-6307-4377】不锈钢小便池生产厂家专业定做不锈钢小便槽,学校专用不锈钢小便槽,幼儿园不锈钢小便池,304不锈钢小便槽,卫生间白钢小便槽,厕所不锈钢小便池厂家批发,不锈钢小便槽多少钱一米?价格实惠,支持定制,全国发货,有合格证,有检验报告。

浙江飞宇智能科技有限公司主要研发生产电动车充电桩和停车场智能车牌识别,产品已遍布全国三十多个省市,拥有大批优秀的加盟代理商,年产值超于五千万,公司拥有大量优秀人才,核心技术,行业解决方案和成功案例,在智能化领域树立了良好的品牌形象.

浙江法莱力新能源有限公司提供叉车电池,动力电池,叉车蓄电池组,叉车铅酸电池改锂电,防爆蓄电池等产品.源头厂家,质量可靠,型号齐全.我们致力于为客户提供高质量的电池产品和质优的售后服务,让您的叉车运行更加高效稳定.联系方式:18698558236

山东小鸭控股集团有限公司

四川省能源投资集团有限责任公司成立于2011年2月21日,注册资本93.16亿元。公司为四川省人民政府批准,在四川省工商局依法注册登记的国有资本投资公司,是四川推进能源基础设施建设、加快重大能源项目建设的重要主体。

7723游戏盒是国内知名的安卓手游分享社区,这里有海量好玩安卓游戏,热情的游戏互动氛围,最有创意和技术的UP主,在7723游戏盒和全球玩家共享游戏乐趣。


社交市场的故事越来越有意思了,在阿里巴巴、字节跳动、百度、京东一众互联网巨头之后,近期,网易在安卓市场悄然推出,声波,,进军陌生人社交,老牌社交玩家陌陌被曝在海外上线交友应用Olaa,探探在部分地区上线闪聊功能,让用户可以匹配在线网友,蒙脸,聊天,甚至腾讯自己,也推出多款新的社交应用,孤独的人是可耻的,,张楚在1994年推出的歌曲,...。

教育市场上指出,多阅读对于整个学习生活均可带来一定的帮助,由此很多的阅读教育项目,均是取得不错的发展,书果星球儿童阅读推广一站式的阅读服务,多年来致力于阅读指导和发展,实现了多方向经营的渠道,主要是面对五到十四岁的儿童所进行推广的专业阅读,作为大众创业者所信赖的项目之选,在此之前,去探索下书果星球儿童阅读怎么加盟,学生多吗,书果星球儿...。

再过几天就是农历春节了,路边的灯笼、门上的福字、窗上的窗花,每天都在提醒我们年更近了点,打个车去赶大集、逛庙会、看舞狮,也是不少人会选择的迎春节方式,这其中被称为,太平乐,的舞狮往往会吸引不少人的眼光,与传统舞狮一样,游戏世界里也有一个舞兽少年,嘉明,,新近走进了大家的视野,并与,原神,游戏一起,走到了滴滴出行App中,2月2日,滴滴...。

服装行业是当下比较流行的创业项目,因为人们的生活离不开衣食住行,所以这几年在市场中出现了不少的服装连锁项目,尚典贸易作为一家专注于经营女装的特色品牌,它拥有很多忠实的回头客,面对这样的市场现象,也让不少的有志之士动了开店的心思,那么,尚典贸易加盟费多少,自然也成为了大家需要了解的问题,尚典贸易加盟费多少根据相关的市场调查显示,尚典贸易...。

外地时期8月25日,美国总统拜登发表纽约州进入紧急形态,并下令为纽约州8月18日至19日的严重风暴和洪水形成的紧急状况提供联邦声援,拜登授权疆土安所有、联邦紧急事务治理局,FEMA,协调一切救灾上班,以减轻紧急状况给外地居民形成的影响,并为所需的紧急措施提供适当的声援,总台记者赵淼,...。

外地期间11月11日,日本政府召开内阁会议,石破内阁群体辞职,10月1日,石破茂入选日本第102任首相,上马8天后即发表遣散众议院,创下了战后首相入选后遣散众议院的最快纪录,10月27日,新一届众议院选举启动投计票,结果由自民党和公明党组成的执政联盟失利,未能取得新一届众议院过半席位,依据日本宪法规则,众议院选举举办后的30天内,必定...。

怀孕梦见蛇咬我什么意思怀孕梦见蛇咬我什么意思,预示着你所教训的人和事无关的失望或幸福的感情,这样的梦是一个吉梦预示着你将会有更好的财产与恋情,示意你在与人来往中接待自若,在家庭与恋情方面也示意感情幸福甘美,以下分享原版周公解梦怀孕梦见蛇咬我什么意思,怀孕梦见蛇咬我什么意思1梦见两条蛇咬我什么意思梦见被两条蛇咬,这两天适宜多进来和客户接...。

十二星座歌词,自信和漂亮,狂野降服的狮子座失去判别力,为爱而活的双鱼座我默默珍惜,不想说不间接说,执著优雅金牛座是不可波动,发明善变的双子座幸福的气息,顾家贴心的巨蟹座超强意志力,黑色里爱恨明显,深藏不露天蝎座对号入座没掌握哪个角色才最适宜我十二星座怎样说谁才是我感情的小宇宙优越的心灵,激情如火的白羊座爱完美主义,纯净无瑕的处女座似若...。

第一款,广汽丰田锋兰达,丰田锋兰达定位紧凑型SUV,三大件都是通过丰田体系车辆验证过的,产质量量也很稳固,然而上市以来还是销量不佳,这和它的空间不宽阔有很大相关,再加上形状设计确实是很难让人接受,也不知道为什么近两年丰田的形状设计越来越偏离国人的审好看念了,看样子这个级别的丰田还是没有方法与逍客跟xr,v他们抗衡,丰田锋兰达介绍的版本...。

诛仙飞升任务攻略 诛仙手游飞升步骤分为四个部分:首先领取任务,去昆仑寻找太乙星君领取任务。前提条件是玩家必须达到150级并且经验条满格。在河阳城点击包裹使用涅_金印,即可飞升。飞升后等级提升为飞升60级。这样就完成了飞升任务。诛仙手游飞升任

重庆分类目录网站收录日常生活相关的优秀网站大全分类检索,为上网用户提供日常生活网站排行榜与您分享、收藏!

芒果在线咸鱼转转交易猫聊天客服源码是一款为咸鱼转转定制的客服系统,具备前后台管理功能,还支持咸鱼转转模板和分享图功能。本文将介绍该客服系统的安装方法,以及如何修改公告内容和机器人自动回复内容。安装方法如下:1.将源码...

QQ五笔输入法手机版是由腾讯专为喜欢使用五笔输入的手机用户打造的一款QQ五笔输入法手机版。QQ五笔输入法手机版结合了手机输入法的触屏特点,同时还融合了笔画、手写、拼音等等输入法,灵活切换,让你的输入速度快人一步;您可以免费下载。

美国对台“无偿军援”,谁恐输?,拜登,国防部,台湾当局,美国方面,无偿军援,克里米亚大桥
芒果在线咸鱼转转交易猫聊天客服源码是一款为咸鱼转转定制的客服系统,具备前后台管理功能,还支持咸鱼转转模板和分享图功能。本文将介绍该客服系统的安装方法,以及如何修改公告内容和机器人自动回复内容。安装方法如下:1.将源码...
重庆分类目录网站收录日常生活相关的优秀网站大全分类检索,为上网用户提供日常生活网站排行榜与您分享、收藏!

一、美猴王里的皮肤有哪些?美猴王是一款风靡全球的手机游戏,它有着丰富多彩的皮肤,拥有着不同的风格,每一种皮肤都有它独特的魅力,让玩家们爱不释手。美猴王里的皮肤种类繁多,有着
